
 sv
Nyheter
Hem / Nyheter / Branschnyheter / Hur man bygger logiska styrkretsar med reläer: Från signalväxling till motordrift


Reläer , som klassiska elektriskt styrda kopplingskomponenter, är kraftfulla eftersom de kan använda små strömsignaler för att styra växling och växling av stora strömbelastningar och implementera grundläggande logiska funktioner. Denna kontrollmetod, baserad på fysiska kontakter, har fördelar vad gäller brusimmunitet, elektrisk isolering och effekthanteringskapacitet som är svåra för halvledarenheter att ersätta.
Spole:
Reläets "ingång". När den aktiveras genererar den ett magnetfält som driver den mekaniska mekanismen.
Nyckelparametrar är spolspänning (t.ex. 5V, 12V, 24V DC) och spolmotstånd, som bestämmer vilken drivström som krävs.
Kontakter
Reläets "utgång" och ställdon. Konfigurationer kan vara:
| Parameter | Beskrivning |
|---|---|
| Kontaktbetyg | Spänningen och strömmen (AC/DC kan skilja sig) kan kontakterna säkert byta. Betydande nedstämpling behövs för induktiva belastningar som motorer. |
| Spolens strömförbrukning | Bestämmer utformningen av drivkretsen. |
| Drift/släpptid | I millisekundsintervallet; detta begränsar reläets maximala kopplingsfrekvens. |
Följande är klassiska kretsar som använder SPDT-reläer för att bygga grundläggande logiska grindar. Observera att dessa är "ekvivalenta kretsar" som implementerar logiska funktioner, inte moderna digitala integrerade kretsar.
Mål: Utgångsläget är alltid motsatsen till ingångsläget.
Kretsanalys:
När ingången är LÅG är spolen inte strömsatt, COM ansluts till Vcc via NC-kontakten och utgången är HÖG.
När ingången är HÖG, spänningssätts spolen, COM kopplas bort från NC och ansluts till NO-terminalen (som är flytande eller jordad), och utgången är LÅG.
Ingenjörspraktik:
En Flyback Diode är obligatoriskt! Den är ansluten i omvänd parallell över spolen (katoden till V ), för att absorbera den bakre EMF som genereras av spolen när den är strömlös, vilket förhindrar att högspänningsspikar skadar drivtransistorn eller mikrokontrollerns I/O-stift.
Mål : Utgången är HÖG om någon av de flera ingångarna är HÖG.
Kretsanalys :
De normalt öppna (NO) kontakterna för två (eller flera) reläer är parallellkopplade.
Om någon ingång är HÖG, stängs motsvarande NO-kontakt, vilket ansluter Vcc till utgången.
Applikationsscenario :
Startkontroll på flera platser, t.ex. en enhet startar om någon av flera "Start"-knappar trycks ned.
Mål : Utgången är HIGH endast om alla ingångar är HIGH samtidigt.
Kretsanalys :
De normalt öppna (NO) kontakterna för två (eller flera) reläer är seriekopplade.
Först när alla ingångar är HÖG stängs alla NO-kontakter samtidigt, vilket bildar en komplett väg från Vcc till utgången.
Applikationsscenario :
Säkerhetsförreglingskontroll, t.ex. villkoren "Skyddsdörr stängd" OCH "Startknapp nedtryckt" måste uppfyllas för att maskinen ska starta.
Detta är en av de mest representativa tillämpningarna av relälogikomkoppling, nämligen att bygga en H-brodrivkrets.
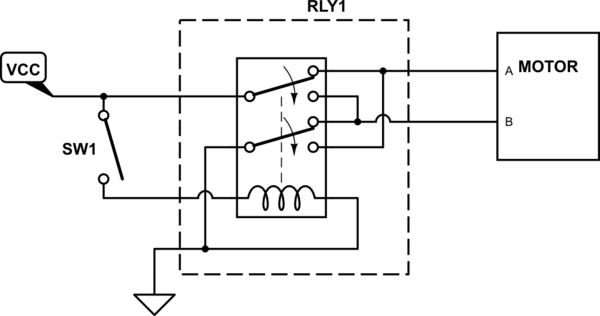
Arbetsprincip :
Vila/standardtillstånd: Spolen avaktiverad, motorklämmor A , B-, motorn roterar i en riktning (t.ex. framåt).
Aktiverat tillstånd: Spolen aktiveras, båda kontaktuppsättningarna växlar samtidigt, motorklämmorna blir A-, B, motorns polaritet vänder och roterar i motsatt riktning.
Fördelar :
Enkel krets, få komponenter, låg kostnad.
Genom att vara mekaniskt länkad undviker den naturligtvis risken för kortslutningar i strömförsörjningen.
Nackdel :
Kan bara uppnå två hastigheter (full hastighet framåt/back), kan inte ge hastighetskontroll.
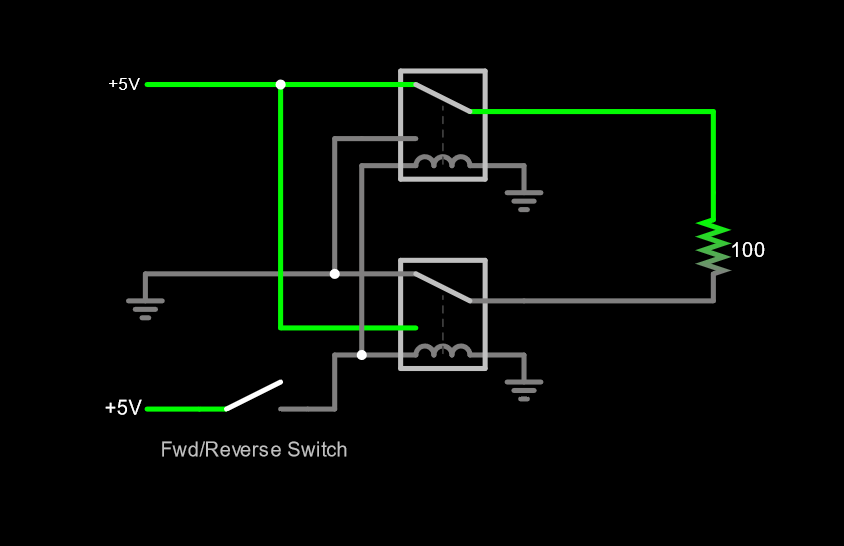
Arbetsprincip :
Framåt: Endast "Forward Relay" aktiveras.
Aktuell väg : Ström → Relä1-kontakt → M → M- → Relä2s NC-terminal → Ström -.
Reverse: Endast "Reverse Relay" aktiveras.
Aktuell väg : Ström → Relä2-kontakt → M- → M → Relä1s NC-terminal → Ström -.
Stopp: Båda reläerna är spänningslösa.
Fördelar :
Hög flexibilitet : Lätt att lägga till ett "Stopp"-läge.
Lätt att implementera förregling: Säkerställer i styrlogiken att båda reläerna inte kan aktiveras samtidigt, vilket förhindrar kortslutning i strömförsörjningen.
Nackdel :
Kräver ytterligare förreglingslogik (kan vara mekaniskt förreglade kontaktorer eller elektrisk logikförregling i kretsen).
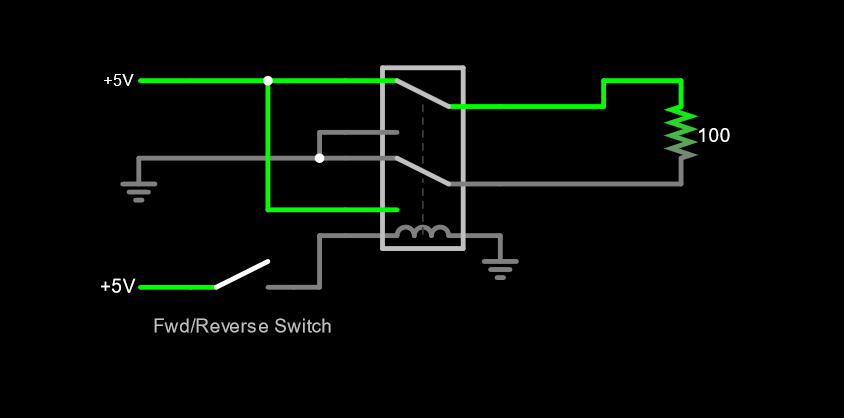
Detta diagram visar hur användarinmatning (Fwd/Rev switch) är integrerad i styrlogiken. Olika omkopplarlägen ger olika strömbanor för reläspolarna, vilket bestämmer motorns tillstånd.
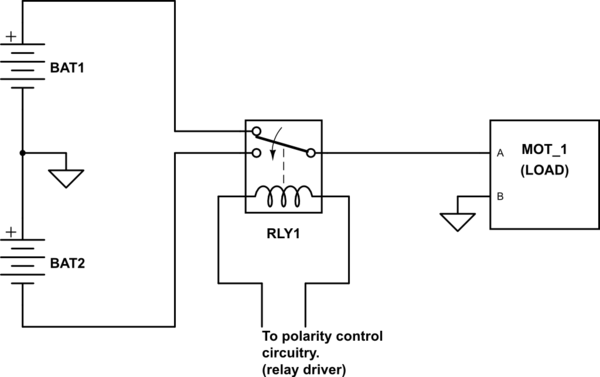
Detta diagram betonar systemets integritet :
Power Sektion: BAT1/BAT2 (strömkälla), MOT_1 (belastning), RLY1 (ställdon).
Kontrollsektion : "Polarity Control Circuitry" (Relay Driver Circuit). Denna del kan byggas med hjälp av transistorer, mikrokontroller, logikchips, etc., och fungerar som den intelligenta kontrollhjärnan.
För att förvandla en schematisk krets till en stabil och pålitlig produkt måste följande tekniska detaljer beaktas:
Mikrokontrollerns I/O-stift har begränsad drivkapacitet; en transistor eller MOSFET måste användas som omkopplare för att driva reläspolen.
Beräkna det nödvändiga basmotståndet för att säkerställa att transistorn mättas och ger tillräcklig spolström.
Vid brytning av induktiva belastningar som motorer, uppstår intensiva ljusbågar mellan kontakter, eroderar dem och förkortar deras livslängd.
RC Snubber Circuit: Anslut ett motstånd och en kondensator i serie, sedan parallellt över kontakterna. Detta absorberar effektivt energi och dämpar ljusbågar.
Metal Oxide Varistor (MOV): Anslut över kontakterna för att absorbera spänningsstötar.
I lösningen med dubbla reläer är det absolut avgörande att se till att fram- och bakreläerna aldrig aktiveras samtidigt, eftersom detta skulle orsaka en direkt kortslutning över strömförsörjningsterminalerna med katastrofala konsekvenser.
Metod 1: Använd mekaniskt förreglade kontaktorer, där den ena är inkopplad fysiskt hindrar den andra från att koppla in.
Metod 2: Konstruera elektrisk förregling på drivkretsnivån, t.ex. genom att koppla NC-kontakten på ett relä i serie med spolen på det andra reläet.
Statusindikering och diagnostik
Parallellt med en LED-indikator över reläspolen för att visuellt visa aktuell status.
Inkludera en säkring eller PTC-återställningsbar säkring i styrslingan för överströmsskydd.
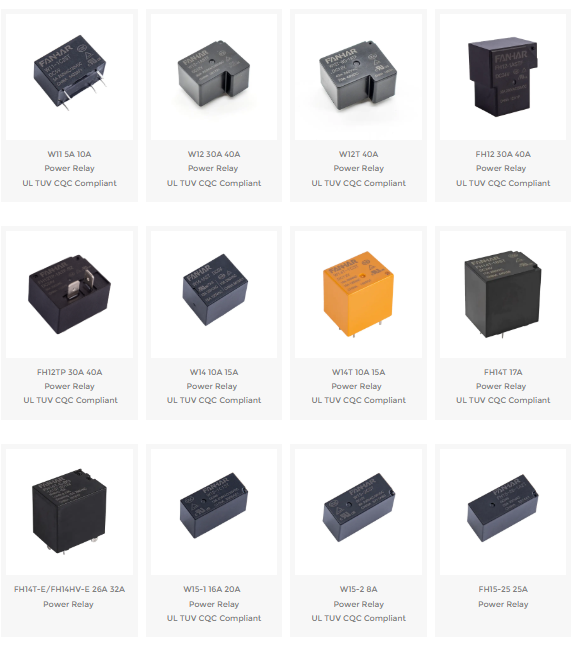
FANHAR Electronics levererar högpresterande kraftreläer designad för dagens smarta hem, industriell styrning, nya energisystem och andra krävande applikationer. Med 30 serier och hundratals specifikationer erbjuder vår portfölj en optimal blandning av växlingsförmåga, energieffektivitet och tillförlitlighet.
När spolen är strömlös genererar dess induktans en omvänd spänningsspik (back EMF). Flyback-dioden ger en säker cirkulationsbana för spolströmmen, klämmer spiken och skyddar transistorn, MCU-stiftet eller andra drivkretsar.
COM är den gemensamma terminalen. NC (Normalt stängd) ansluts till COM när spolen är strömlös. NO (Normalt öppen) kopplas bort från COM när spolen är strömlös och ansluts till COM när spolen är spänningssatt. Ett SPDT-relä växlar COM mellan NC och NO.
anslut NO-kontakterna på två eller flera reläer parallellt. Om något relä aktiveras ansluts utgången till Vcc. OCH: koppla NO-kontakterna i serie. Först när alla reläer aktiveras stängs vägen från Vcc till utgång.
Generellt nej. Elektromekaniska reläer har millisekunders drift/släpptider och begränsad mekanisk/elektrisk livslängd, vilket gör dem olämpliga för högfrekvent PWM. Använd MOSFET, IGBT eller halvledarreläer för PWM-hastighetskontroll.
Välj ett elektromekaniskt relä för hög isolering, hög effektkapacitet, låg kostnad och enkel logik, särskilt när växlingshastigheten inte är kritisk. Välj en SSR för hög kopplingsfrekvens, lång livslängd och inga rörliga delar, men överväg läckström, värmeavledning och kostnad.
Om du har några frågor, vänligen fyll i kontaktformuläret längst ner på sidan och kontakta oss.

 Previous


